



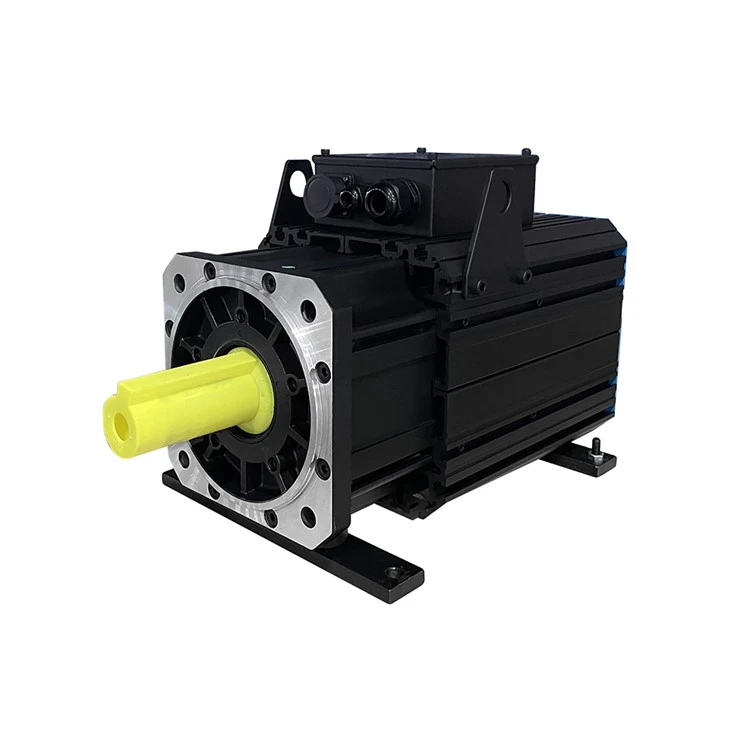

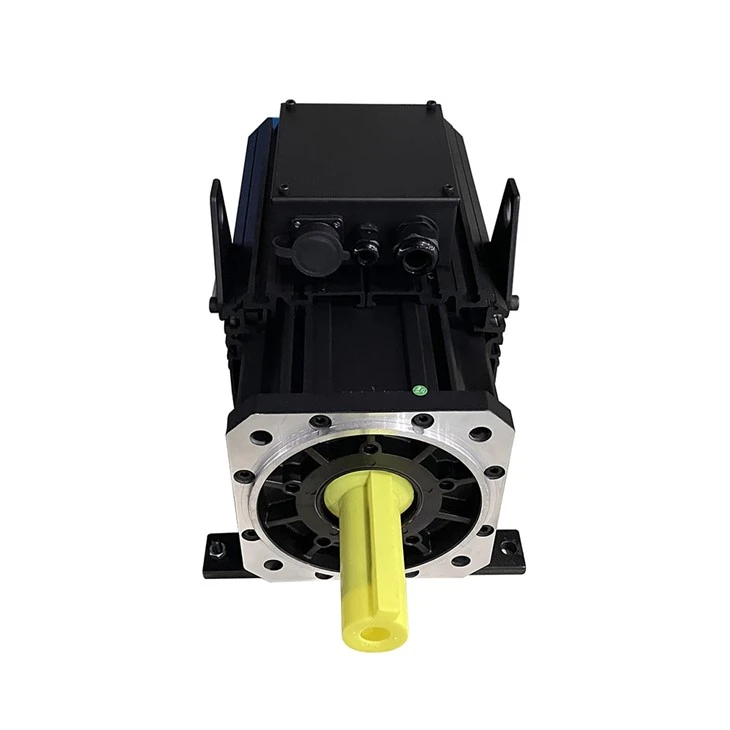

Servomoteur haute puissance
Caractéristiques:
- Ultra-stabilité : utilisation de matériaux magnétiques permanents à base de terres rares avec un produit à haute performance et à haute énergie magnétique.
- Longue durée de vie, faible bruit : le boîtier du moteur est conçu avec des rainures d'air, ce qui augmente la zone de dissipation de la chaleur et prolonge la durée de vie du moteur.
- Haute précision et haute réponse : le moteur adopte un encodeur haute résolution, de sorte que la précision du moteur peut atteindre plus de 0.036 degré, ce qui répond aux exigences de contrôle de haute précision. et peut prendre en charge un encodeur absolu 17 bits / 23 bits (131 072 lignes / 8 388 608 lignes) pour améliorer la précision de positionnement et la précision de fonctionnement à basse vitesse. (Comme indiqué sur la figure 1 à droite)
- Super stabilité : le moteur utilise un matériau magnétique permanent à base de terres rares à hautes performances et à haute énergie magnétique, ainsi qu'une résistance aux températures élevées, pour assurer le fonctionnement stable du moteur ;
- Haute précision : Grâce à l'utilisation d'un double contrôle en boucle fermée du débit et de la pression, la vitesse et le couple du moteur peuvent être rapidement ajustés, de manière à obtenir un contrôle continu et précis du débit et de la pression de sortie de la pompe à huile, ce qui améliore considérablement la répétabilité de la machine de moulage sous pression.
- Haute efficacité : la capacité de surcharge instantanée du moteur et de la pompe à huile peut être utilisée pour améliorer les performances de réponse dynamique du système, afin de comprimer le temps de cycle de l'air, le temps de stockage de l'énergie et l'augmentation rapide de la pression.
- Économie d'énergie : l'énergie hydraulique peut être fournie en fonction des exigences du processus de production, et l'effet d'économie d'énergie est évident, et le taux d'économie d'énergie peut atteindre 20 %-30%
Caractéristiques techniques du moteur :
Structure : entièrement fermée, auto-refroidissante ;
Vibrations : 5G ;
Méthode d'installation : installation par bride ;
Altitude : altitude 1000 ;
Système de travail : S1 continu ;
Température de fonctionnement : 0-40 degré (sans gel) ;
Classe d'isolation : classe B/F ;
Humidité de fonctionnement : 20 % à 80 % (sans condensation) ;
Tension de tenue d'isolement : AC1500V, 1 minute ;
Résistance d'isolement : DC500V, supérieure à 50ΜΩ ;
Méthode de protection : entièrement fermé, auto-refroidi IP 65 (sauf la partie de pénétration de l'arbre) ;
Règle de nom :
| ZÉ | 18 | 15 | 19 | 57 | L | 3 | ||||||
| Code produit | Code de bride | Code RPM | Puissance nominale | Classé NM | Type d'encodeur | Niveau de tension | ||||||
| Code | détails | Code | détails | Code | détails | Code | détails | Code | détails | Code | détails | |
| 18 | 180 | 15 | 1500 | 7.1 | 7,1 kW | 45 | 45N.M | R | Transformateur rotatif | 2 | 220v | |
| 25 | 250 | 10.2 | 10,2 kW | 65 | 65N.M | B | Non incrémental | 3 | 380V | |||
| 13.2 | 13,2 kW | 84 | 84N.M | Photoélectronique 17 bits valeur absolue unique tourner |
||||||||
| 17 | 17 kW | 108 | 108N.M | L | Valeur absolue photoélectrique 23 bits unique tourner |
|||||||
| 20.4 | 20,4 kW | 130 | 130N.M | N | Pas d'encodeur | |||||||
| 24.5 | 24,5 kW | 156 | 156N.M | |||||||||
| 28.3 | 28,3 kW | 180 | 180N.M | |||||||||
| 32.2 | 32,2 kW | 205 | 205N.M | |||||||||
| 36 | 36 kW | 230 | 230N.M | |||||||||
| 17 | 1700 | 8 | 8 kW | 45 | 45N.M | |||||||
| 11.5 | 11,5 kW | 65 | 65N.M | |||||||||
| 15 | 15 kW | 84 | 84N.M | |||||||||
| 18.7 | 18,7 kW | 105 | 105N.M | |||||||||
| 23 | 23 kW | 129 | 129N.M | |||||||||
| 27.8 | 27,8 kW | 156 | 156N.M | |||||||||
| 31.3 | 31,3 kW | 176 | 176NM | |||||||||
| 36.5 | 36,5 kW | 205 | 205N.M | |||||||||
| 20 | 2000 | 9.4 | 9,4 kW | 45 | 45N.M | |||||||
| 13.6 | 13,6 kW | 65 | 65N.M | |||||||||
| 17.4 | 17,4 kW | 82 | 82N.M | |||||||||
| 21.8 | 21,8 kW | 104 | 104N.M | |||||||||
| 26.8 | 26,8 kW | 128 | 128N.M | |||||||||
| 32.5 | 32,5 kW | 155 | 155N.M | |||||||||
| 36.4 | 36,4 kW | 174 | 174N.M | |||||||||
| 40.8 | 40,8 kW | 195 | 195N.M | |||||||||
Modèle et spécifications du servomoteur de la série ZE18
| Produit Série |
Noté Pouvoir (KW) |
Noté Vitesse (tr/min) |
Noté Couple (Nouveau-Mexique) |
Noté Tension (V) |
Noté Actuel (A) |
Fréquence (HZ) |
Comptoir Électromoteur Forcer (V/**tr/min) |
Max Vitesse (tr/min) |
Max Couple (N.m) |
Max Actuel (A) |
Inertie du rotor Kgm2 10-3 |
Doubler Résistance (Ω) |
Doubler Inductance Ld (mH) |
Doubler Inductance Lq (mH |
| 1802 | 7.1 | 1500 | 45 | 380 | 13.6 | 100 | 312 | 2200 | 88 | 28 | 62 | 1.531 | 10.5 | 20.7 |
| 8 | 1700 | 45 | 380 | 15.1 | 113.3 | 318 | 2500 | 89 | 33 | 1.272 | 9.21 | 18.73 | ||
| 9.4 | 2000 | 45 | 380 | 16.6 | 133.33 | 332 | 2600 | 88 | 34.5 | 0.981 | 6.72 | 13.26 | ||
| 1802.5 | 10.2 | 1500 | 65 | 380 | 19.1 | 100 | 321 | 2200 | 104 | 32.5 | 73 | 1.098 | 9.32 | 18.32 |
| 11.5 | 1700 | 65 | 380 | 21.3 | 113.3 | 321 | 2500 | 104 | 37.5 | 0.917 | 7.72 | 15.21 | ||
| 13.6 | 2000 | 65 | 380 | 24.8 | 133.33 | 327 | 2600 | 104 | 44.5 | 0.623 | 5.43 | 10.73 | ||
| 1803 | 13.2 | 1500 | 84 | 380 | 24.6 | 100 | 327 | 2200 | 145 | 45 | 87 | 0.805 | 7.75 | 15.33 |
| 15 | 1700 | 84 | 380 | 28.3 | 113.3 | 318 | 2500 | 147 | 54 | 0.608 | 5.75 | 11.15 | ||
| 17.4 | 2000 | 82 | 380 | 31.6 | 133.33 | 327 | 2600 | 145 | 62 | 0.457 | 4.31 | 8.65 | ||
| 1804 | 17 | 1500 | 108 | 380 | 31.8 | 100 | 327 | 2200 | 195 | 63 | 112 | 0.533 | 5.95 | 11.65 |
| 18.7 | 1700 | 105 | 380 | 35.3 | 113.3 | 318 | 2500 | 202 | 74 | 0.391 | 4.15 | 8.3 | ||
| 21.8 | 2000 | 104 | 380 | 38.3 | 133.33 | 332 | 2600 | 194 | 80 | 0.305 | 3.45 | 6.8 | ||
| 1805 | 20.4 | 1500 | 130 | 380 | 39.2 | 100 | 312 | 2200 | 248 | 83 | 137 | 0.358 | 4.12 | 8.54 |
| 23 | 1700 | 129 | 380 | 44.8 | 113.3 | 309 | 2500 | 247 | 89 | 0.281 | 3.11 | 6.25 | ||
| 26.8 | 2000 | 128 | 380 | 51.3 | 133.33 | 312 | 2600 | 248 | 110 | 0.205 | 2.35 | 4.75 | ||
| 1806 | 24.5 | 1500 | 156 | 380 | 44.7 | 100 | 327 | 2200 | 300 | 104 | 160 | 0.311 | 3.83 | 7.56 |
| 27.8 | 1700 | 156 | 380 | 53.3 | 113.3 | 318 | 2500 | 302 | 110 | 0.223 | 2.85 | 5.62 | ||
| 32.5 | 2000 | 155 | 380 | 60.9 | 133.33 | 312 | 2600 | 310 | 140 | 0.161 | 1.97 | 4.02 | ||
| 1807 | 28.3 | 1500 | 180 | 380 | 52 | 100 | 327 | 2200 | 360 | 130 | 187 | 0.261 | 3.35 | 6.75 |
| 31.3 | 1700 | 176 | 380 | 61.5 | 113.3 | 309 | 2500 | 370 | 138 | 0.181 | 2.31 | 4.56 | ||
| 36.4 | 2000 | 174 | 380 | 66.8 | 133.33 | 327 | 2600 | 360 | 154 | 0.148 | 1.85 | 3.75 | ||
| 1808 | 32.2 | 1500 | 205 | 380 | 61.8 | 100 | 312 | 2200 | 420 | 140 | 213 | 0.201 | 2.55 | 5.05 |
| 36.5 | 1700 | 205 | 380 | 70 | 113.3 | 318 | 2500 | 425 | 157 | 0.158 | 2.06 | 4.12 | ||
| 40.8 | 2000 | 195 | 380 | 74 | 133.33 | 332 | 2600 | 400 | 185 | 0.131 | 1.65 | 3.52 | ||
| 1808.5 | 36 | 1500 | 230 | 380 | 73 | 100 | 312 | 2200 | 420 | 140 | 213 | 0.201 | 2.55 | 5.05 |
Dessin schématique et tableau des dimensions du servomoteur de la série ZE18
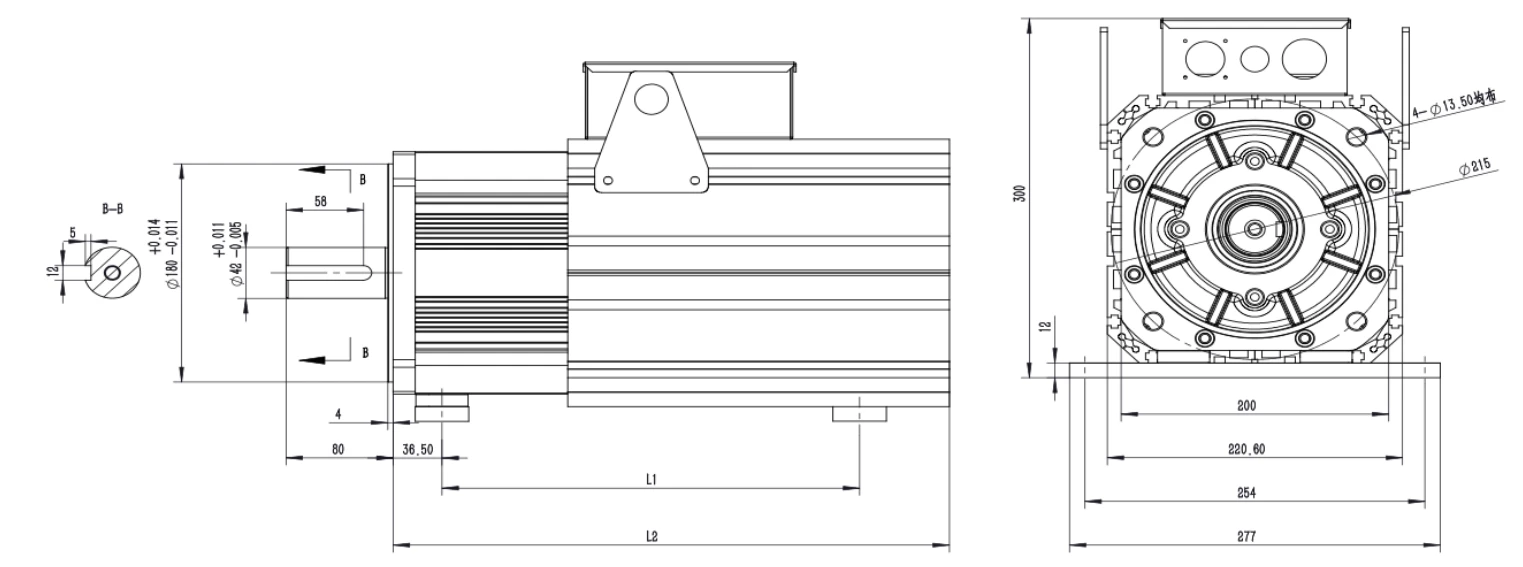
| ZE normale | 1802 | 1802.5 | 1803 | 1804 | 1805 | 1806 | 1807 | 1808 | 1808.5 |
| L1(mm) | 190 | 240 | 240 | 240 | 312 | 312 | 312 | 396 | 396 |
| L2(mm) | 334 | 370 | 370 | 406 | 442 | 478 | 514 | 550 | 586 |
Modèle et spécifications du servomoteur de la série ZE25
| Produit Série |
Noté Pouvoir (KW) |
Noté Vitesse (tr/min) |
Noté Couple (Nouveau-Mexique) |
Noté Tension (V) |
Noté Actuel (A) |
Fréquence (HZ) |
Comptoir Électromoteur Forcer (V/**tr/min) |
Max Vitesse (tr/min) |
Max Couple (N.m) |
Max Actuel (A) |
Inertie du rotor Kgm2 10-3 |
Doubler Résistance (Ω) |
Doubler Inductance Ld (mH) |
Doubler Inductance Lq (mH |
| 2502.5 | 29 | 1500 | 185 | 380 | 55.5 | 100 | 315 | 2200 | 290 | 94 | 320 | 0.181 | 3.62 | 7.25 |
| 32 | 1700 | 180 | 380 | 61.4 | 113.3 | 310 | 2500 | 290 | 110 | 0.1379 | 2.77 | 5.5 | ||
| 36.8 | 2000 | 176 | 380 | 68.7 | 133.33 | 313 | 2600 | 290 | 123 | 0.1014 | 2.02 | 4.02 | ||
| 2503 | 33.8 | 1500 | 215 | 380 | 63 | 100 | 328 | 2200 | 355 | 118 | 380 | 0.158 | 3.31 | 6.61 |
| 38.8 | 1700 | 218 | 380 | 74 | 173.3 | 318 | 2500 | 360 | 131 | 0.117 | 2.35 | 4.9 | ||
| 43.4 | 2000 | 207 | 380 | 81.5 | 133.33 | 312 | 2600 | 365 | 160 | 0.0832 | 1.71 | 3.41 | ||
| 2503.5 | 39.2 | 1500 | 250 | 380 | 73.3 | 100 | 328 | 2200 | 400 | 130 | 440 | 0.126 | 2.84 | 5.68 |
| 44 | 1700 | 247 | 380 | 83.5 | 113.3 | 312 | 2500 | 410 | 150 | 0.0899 | 1.97 | 3.95 | ||
| 50.8 | 2000 | 243 | 380 | 91.6 | 133.33 | 328 | 2600 | 400 | 170 | 0.0708 | 1.61 | 3.2 | ||
| 2504 | 45.9 | 1500 | 292 | 380 | 87 | 100 | 312 | 2200 | 500 | 160 | 500 | 0.102 | 2.11 | 4.25 |
| 50.2 | 1700 | 282 | 380 | 95 | 113.3 | 318 | 2500 | 500 | 187 | 0.0852 | 1.65 | 3.35 | ||
| 58.6 | 2000 | 280 | 380 | 104 | 133.33 | 333 | 2600 | 490 | 205 | 0.0631 | 1.45 | 2.9 | ||
| 2504.5 | 53.4 | 1500 | 340 | 380 | 100 | 100 | 316 | 2200 | 520 | 170 | 560 | 0.0844 | 2.05 | 4.1 |
| 59.8 | 1700 | 336 | 380 | 110 | 113.3 | 318 | 2500 | 520 | 195 | 0.0667 | 1.62 | 3.24 | ||
| 69.1 | 2000 | 330 | 380 | 125 | 133.33 | 328 | 2600 | 520 | 210 | 0.0508 | 1.24 | 2.5 | ||
| 2505 | 58.1 | 1500 | 370 | 380 | 110 | 100 | 312 | 2200 | 605 | 200 | 630 | 0.0741 | 1.81 | 3.62 |
| 64.6 | 1700 | 363 | 380 | 126 | 113.3 | 310 | 2500 | 605 | 225 | 0.0562 | 1.32 | 2.65 | ||
| 75.4 | 2000 | 360 | 380 | 143 | 133.33 | 312 | 2600 | 605 | 255 | 0.0409 | 1.01 | 2.02 | ||
| 2505.5 | 63.6 | 1500 | 405 | 380 | 115 | 100 | 343 | 2200 | 590 | 190 | 690 | 0.0774 | 1.98 | 3.95 |
| 71.2 | 1700 | 400 | 380 | 128 | 113.3 | 314 | 2500 | 595 | 210 | 0.059 | 1.5 | 3 | ||
| 82 | 2000 | 392 | 380 | 140 | 133.33 | 343 | 2500 | 595 | 243 | 0.0448 | 1.1 | 2.08 | ||
| 2506 | 67.4 | 1500 | 429 | 380 | 126 | 100 | 328 | 2200 | 670 | 220 | 720 | 0.0669 | 1.65 | 3.3 |
| 76 | 1700 | 427 | 380 | 146 | 113.3 | 318 | 2500 | 675 | 255 | 0.0481 | 1.11 | 2.35 | ||
| 88.6 | 2000 | 423 | 380 | 167 | 133.33 | 312 | 2600 | 680 | 300 | 0.0339 | 0.83 | 1.63 | ||
| 2507 | 77.3 | 1500 | 492 | 380 | 146 | 100 | 328 | 2200 | 780 | 270 | 815 | 0.055 | 1.41 | 2.85 |
| 86.3 | 1700 | 485 | 380 | 168 | 113.3 | 310 | 2500 | 790 | 300 | 0.0382 | 1.01 | 2.02 | ||
| 101 | 2000 | 482 | 380 | 181 | 133.33 | 328 | 2600 | 780 | 338 | 0.0311 | 0.77 | 1.52 | ||
| 2508 | 85.6 | 1500 | 545 | 380 | 166 | 100 | 312 | 2200 | 910 | 310 | 905 | 0.0419 | 1.13 | 2.25 |
| 96.1 | 1700 | 540 | 380 | 183 | 113.3 | 318 | 2500 | 910 | 343 | 0.0351 | 0.91 | 1.81 | ||
| 111 | 2000 | 530 | 380 | 203 | 133.33 | 333 | 2600 | 900 | 380 | 0.0269 | 0.67 | 1.35 |
Dessin schématique et tableau des dimensions du servomoteur de la série ZE25

| ZE normale | 2502.5/2503 | 2503.5/2504 | 2504.5 | 2505 | 2505.5 | 2506 | 2507 | 2508 | ||||||||||||||||||
| L1(mm) | 322 | 322 | 322 | 322 | 322 | 362 | 402 | 482 | ||||||||||||||||||
| L2(mm) | 510 | 550 | 590 | 322 | 322 | 670 | 710 | 790 | ||||||||||||||||||
| φD(mm) | 48 | 48 | 48 | 48 | 60 | 60 | 60 | 60 | ||||||||||||||||||
Câblage du transformateur rotatif du servomoteur série ZE
| Puissance du servomoteur prise |
Câble d'enroulement | U | V | W | ||||||||||||||||||||||
| Emplacement de la prise | 1 | 2 | 3 | |||||||||||||||||||||||
| Prise d'encodeur | Câble de signalisation | réf+ | réf- | péché+ | péché- | COS+ | COS- | ptc+ | ptc- | kty+ | kty- | |||||||||||||||
| Emplacement de la prise | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | ||||||||||||||||
| Couleur du signal | Rouge- blanc |
jaune- blanc |
jaune | bleu | rouge | noir | bleu | bleu | jaune | vert | ||||||||||||||||
Câblage d'encodage photoélectrique de la série ZE du servomoteur
| Puissance du servomoteur prise |
Câble d'enroulement | U | V | W | ||||||||||||||||||||||
| Emplacement de la prise | 1 | 2 | 3 | |||||||||||||||||||||||
| Prise d'encodeur | Câble de signalisation | +5V | 0V | A+ | A- | B+ | B- | Z+ | Z- | U+ | U- | U+ | V- | W+ | W- | Éducation physique | ||||||||||
| Emplacement de la prise | 2 | 3 | 4 | 7 | 4 | 5 | 6 | 9 | 10 | 13 | 11 | 14 | 12 | 15 | 15 | |||||||||||
| Couleur du signal | Rouge | noir | orange | orange- noir |
vert | vert- noir |
jaune | jaune noir |
brun- noir |
brun | blanc- noir |
blanc | gris- noir |
gris | Éducation physique | |||||||||||
Câblage des codeurs absolus 17/23-bits pour servomoteurs ZEseries
| Puissance du servomoteur prise |
Câble d'enroulement | U | V | W | ||||||||||||||||||||||
| Emplacement de la prise | 1 | 2 | 3 | |||||||||||||||||||||||
| Prise d'encodeur | Câble de signalisation | Éducation physique | 5V | Terre | E+ | E- | SD+ | DAKOTA DU SUD- | ||||||||||||||||||
| Emplacement de la prise | 1 | 2 | 3 | 6 | 9 | 12 | 15 | |||||||||||||||||||
| Couleur du signal | / | rouge | noir | brun | blanc | vert | jaune | |||||||||||||||||||
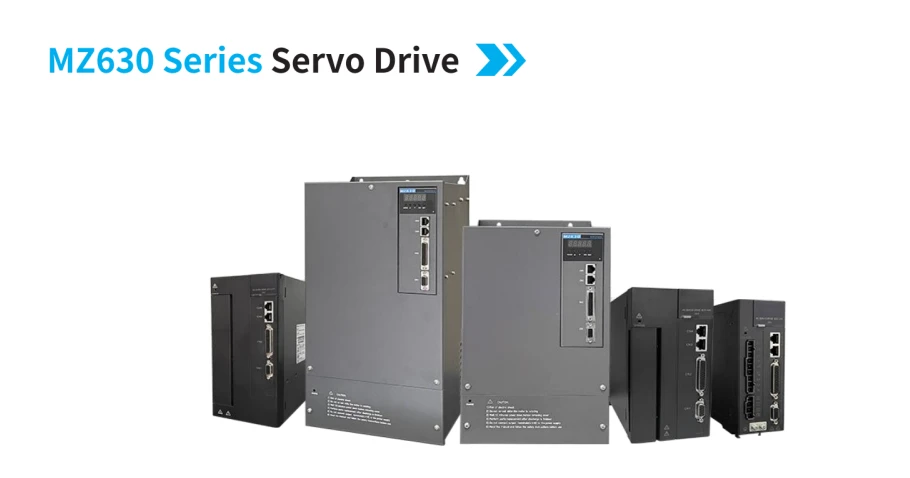
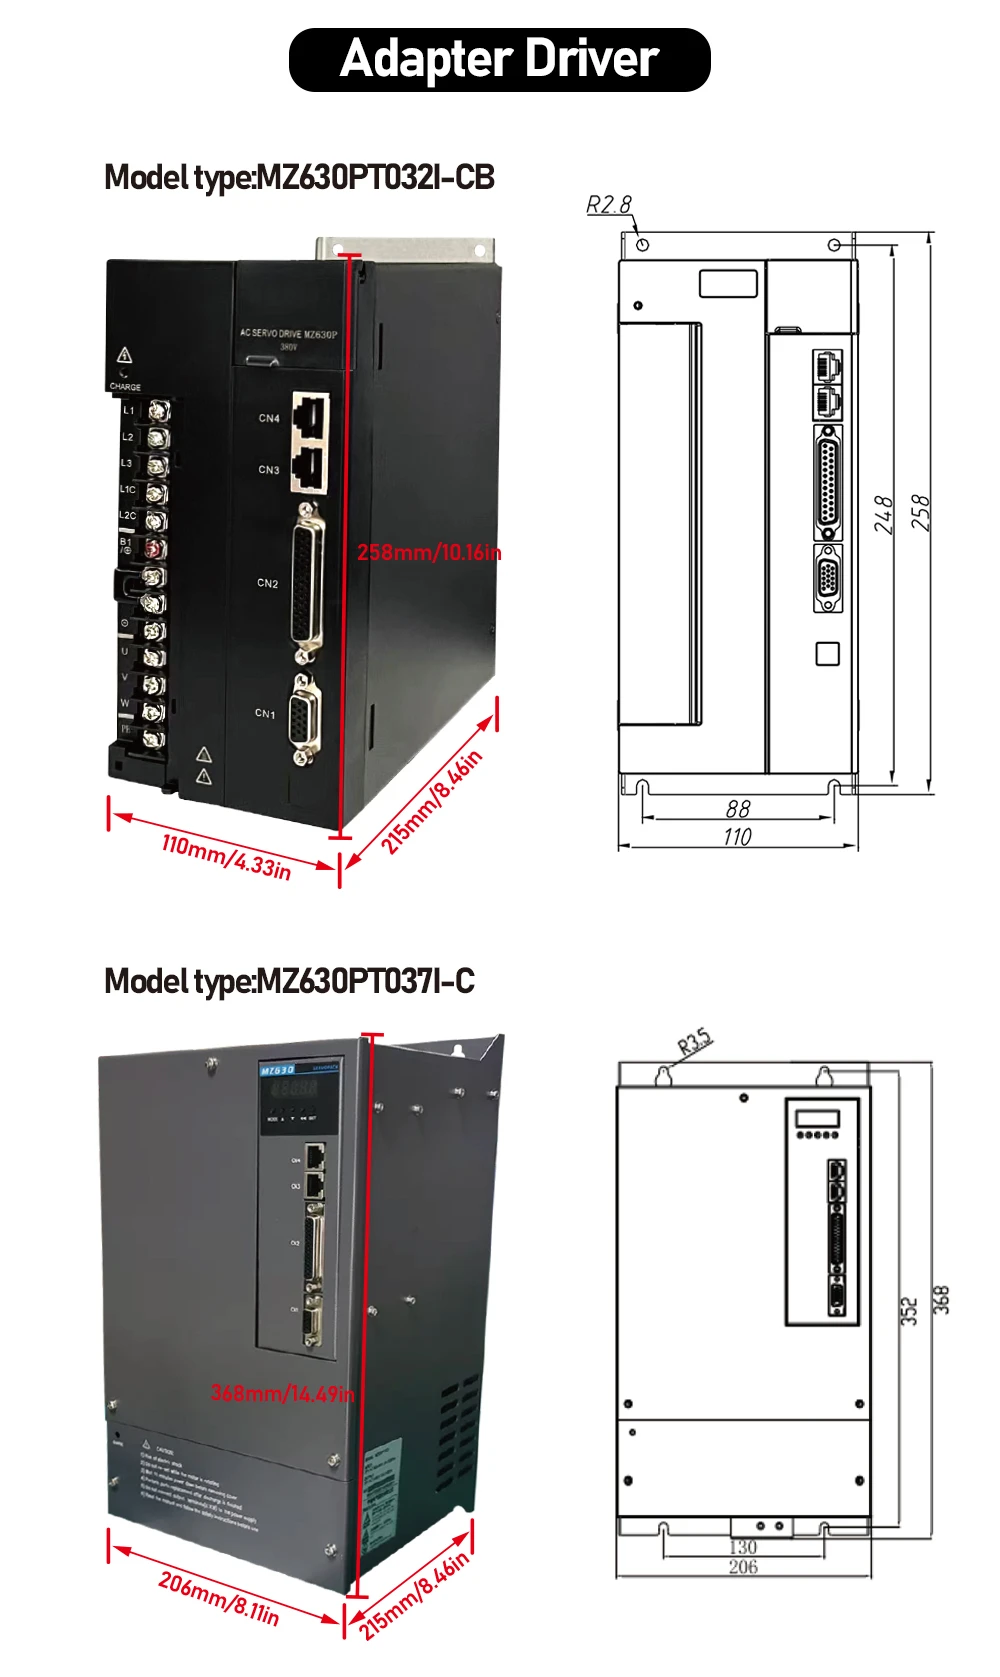
Spécifications du servomoteur MZ630P
| Article | spécification | ||||||||||||||||
| Modèle de type MZ630PT ***I | 3R5 | 5R4 | 8R4 | 012 | 017 | 021 | 026 | 032 | 037 | 045 | 060 | 075 | |||||
| Courant de sortie nominal | 3.5A | 5.4A | 8.4A | 12A | 17A | 21A | 26A | 32A | 37A | 45A | 60A | 75A | |||||
| perspectives | Un (mm) | 49 | 70 | 88 | 130 | 190 | |||||||||||
| B(mm) | 162 | 193 | 248 | 352 | 447 | ||||||||||||
| L (mm) | 177 | 204 | 215 | 215 | 215 | ||||||||||||
| Hmm) | 174 | 203 | 258 | 368 | 463 | ||||||||||||
| D(mm) | 60 | 92 | 110 | 206 | 224 | ||||||||||||
| R(mm) | 2.5 | 2.8 | 2.8 | 3.5 | 3.5 | ||||||||||||
| Poids (kg) | 1.3 | 2.7 | 5.1 | 8.3 | 12 | ||||||||||||
| La puissance d'entrée | triphasé AC380V-440V,-15%~10%,50/60Hz | ||||||||||||||||
| Informations de base | Environnement | Température degré |
Utiliser l'environnement température |
0~+55 degré (diminution si la température ambiante est comprise entre 40 et 50 degrés) | |||||||||||||
| Environnement de stockage température |
-20-65 degré | ||||||||||||||||
| Humidité | Utiliser l'environnement humidité |
20~85% HR en dessous (sans condensation) | |||||||||||||||
| Environnement de stockage humidité |
20 à 85 % d'humidité relative en dessous (sans condensation) | ||||||||||||||||
| Utiliser et conserver air ambiant |
intérieur (pas de soleil), pas de gaz corrosif, de gaz inflammable, de brouillard d'huile, de poussière | ||||||||||||||||
| altitude | En dessous de 1000m | ||||||||||||||||
| vibration | 5,8 m/s2 (0,6 G) en dessous de 10-60 Hz (ne peut pas être utilisé en continu à la fréquence de résonance) | ||||||||||||||||
| Tension de tenue de l'isolement | Basic-FG entre AC1500V1min | ||||||||||||||||
| Méthode de contrôle | Convertisseur PWM triphasé à onde sinusoïdale | ||||||||||||||||
| Rétroaction du codeur | 1:17bit (après avoir ajouté une batterie, il peut être utilisé comme codeur absolu multi-tours) 2:23bit (après avoir ajouté une batterie, il peut être utilisé comme codeur absolu multitours) 3 : codeur rotatif |
||||||||||||||||
| Signal de commande | Saisir | 9 entrées (isolation optocoupleur DC24V) commutables en fonction du mode de contrôle | |||||||||||||||
| Sortir | 5 sorties (isolation optocoupleur DC24V, sortie à collecteur ouvert) commutent selon la fonction de mode de contrôle | ||||||||||||||||
| Signal d'impulsion | Saisir | 2 entrées (isolation par optocoupleur, différentiel RS-422, sortie à collecteur ouvert) | |||||||||||||||
| Sortir | 4 sorties (A/B/Zphase RS-422 différentielle ; sortie collecteur ouvert phase Z) | ||||||||||||||||
| Comm. fonction |
RS232 | Pour la communication PC (pour la connexion « Servostudio ») | |||||||||||||||
| RS-485 | Pour la communication de la télécommande supérieure (1:n) | ||||||||||||||||
| PEUT | Communication par bus CANOPEN | ||||||||||||||||
| Fonction de régénération | Résistance régénératrice optionnelle, résistance régénératrice externe. Faites attention à modifier les paramètres internes | ||||||||||||||||
| Modèle de contrôle | 6 modes de contrôle : contrôle de vitesse, contrôle de position, contrôle de couple, contrôle de couple/vitesse, contrôle de vitesse/position, Contrôle hybride couple/position, couple/vitesse/position |
||||||||||||||||
| Article | Caractéristiques | ||||
| Fonction | Entrée de contrôle | Réinitialisation d'alarme, commutation d'action proportionnelle, activation de la fonction fixe zéro, marche avant interdite, marche arrière interdite, limite de couple externe pour la rotation avant, limite de couple externe pour la rotation arrière, marche avant/marche arrière, interrupteur de réinitialisation avant, interrupteur de réinitialisation arrière, interrupteur d'origine, arrêt d'urgence, activation du servo, interrupteur de gain | |||
| Sortie de contrôle | Servo prêt, moteur en rotation, signal de vitesse nulle, vitesse atteinte, position atteinte, signal d'approche de positionnement, limite de couple, limite de vitesse, sortie de frein, avertissement, panne du servo, code d'alarme (sortie à chiffres) | ||||
| Contrôle de position | Entrée d'impulsion | Fréquence d'impulsion de commande maximale | Entrée différentielle : vitesse maximale élevée de 4 Mpps, la largeur d'impulsion ne peut pas être inférieure à 0,125 μs La vitesse maximale est de 500 Kpps et la largeur d'impulsion ne peut pas être inférieure à 1 μs Collecteur ouvert : maximum 200 Kpps, la largeur d'impulsion ne peut pas être inférieure à 2,5 μs |
||
| Forme du signal d'impulsion d'entrée | Entrée différentielle; collecteur ouvert | ||||
| Méthode du signal d'impulsion d'entrée | Impulsion + direction, différence de phase à angle droit (phase A + phase B), impulsion CW + CCW | ||||
| Division/multiplication d'impulsions de commande (Réglage électronique du rapport de démultiplication) |
0.1048576 | ||||
| Filtre de commande | Filtre de lissage, filtre FIR | ||||
| Sortie d'impulsion | Forme d'impulsion de sortie | Phase A, Phase B : Sortie différentielle Zphase : sortie différentielle ou sortie à collecteur ouvert |
|||
| Rapport de division de fréquence | Division de fréquence arbitraire | ||||
| Fonction d'impulsion de sortie | Impulsion de position du codeur et commande d'impulsion de position (réglable) | ||||
| Contrôle de vitesse | Entrée de contrôle | Servo ON, réinitialisation d'alarme, commande de vitesse inverse, blocage de vitesse nulle, entrée de sélection de commande interne 1, entrée de sélection de commande interne 2, entrée de sélection de commande interne 3, entrée de sélection de commande interne 4, entrée de limite de couple externe de rotation avant, entrée de limite de couple externe de rotation arrière, arrêt d'urgence | |||
| Sortie de contrôle | État d'alarme, préparation du servo, relâchement du frein, sortie limite de couple, sortie limite de vitesse atteinte, vitesse cohérent, sortie de rotation du moteur, sortie de signal à vitesse nulle |
||||
| Contrôle du couple | Entrée de contrôle | Servo ON, réinitialisation de l'alarme, commande de couple inverse, serrage à vitesse nulle | |||
| Sortie de contrôle | État d'alarme, préparation du servo, desserrage du frein, limite de couple, sortie de limite de vitesse, arrêt d'urgence | ||||
| Entrée de commande de couple | (Paramètre par défaut, la plage peut être définie par code de fonction) | ||||
| Fonction de limitation de vitesse | Limite de vitesse interne positive et négative P03.27, P03.28 | ||||
| Commun | Fonction d'observation de la vitesse | OUI | |||
| Fonction de contrôle de l'amortissement | OUI | ||||
| Filtre coupe-bande adaptatif | OUI | ||||
| Fonction de réglage automatique | OUI | ||||
| Division de fréquence de sortie du codeur | OUI | ||||
| Fonction de planification de l'emplacement interne | OUI | ||||
| Réglage/paramètre de fonction | Utilisez le logiciel de configuration de l'ordinateur hôte « Servo studio » pour régler | ||||
| protection | Surtension, alimentation électrique anormale, surintensité, surcharge, codeur anormal, survitesse, excès écart de position, paramètres anormaux, etc. |
||||

étiquette à chaud: servomoteur haute puissance, fabricants, fournisseurs et usine de servomoteurs haute puissance en Chine, Moteur et conducteur pour les véhicules électriques, moteur et conducteur pour les souffleurs de neige, moteur et conducteur pour les chariots élévateurs, moteur et conducteur pour les voiturettes de golf, Moteur et conducteur pour polisseurs, Moteur et conducteur pour les alternateurs de moteur
Une paire de
Moteur pas à pas intégré Nema 17Vous pourriez aussi aimer


Envoyez demande